Sep 18, 2026
2026 Desarrollos clave de la industria en conectores M8 de 3 pines con codificación A
Desde la navegación autónoma y la localización de cultivos hasta el reconocimiento visual, la detección de madurez basada en IA, el posicionamiento del brazo robótico, el agarre flexible, la recolección sin daños y el transporte autónomo, los robots recolectores de frutas y verduras requieren un sistema operativo completo de circuito cerrado. Estas máquinas deben funcionar continuamente en huertos abiertos e invernaderos húmedos, donde el polvo, el rocío, el jugo de frutas, las vibraciones y el terreno irregular crean condiciones exigentes para las conexiones eléctricas. Los conectores circulares industriales CAZN brindan soluciones de interconexión de señal y energía altamente confiables en todo el sistema del robot cosechador, lo que ayuda a garantizar un funcionamiento estable y continuo en entornos agrícolas exigentes.
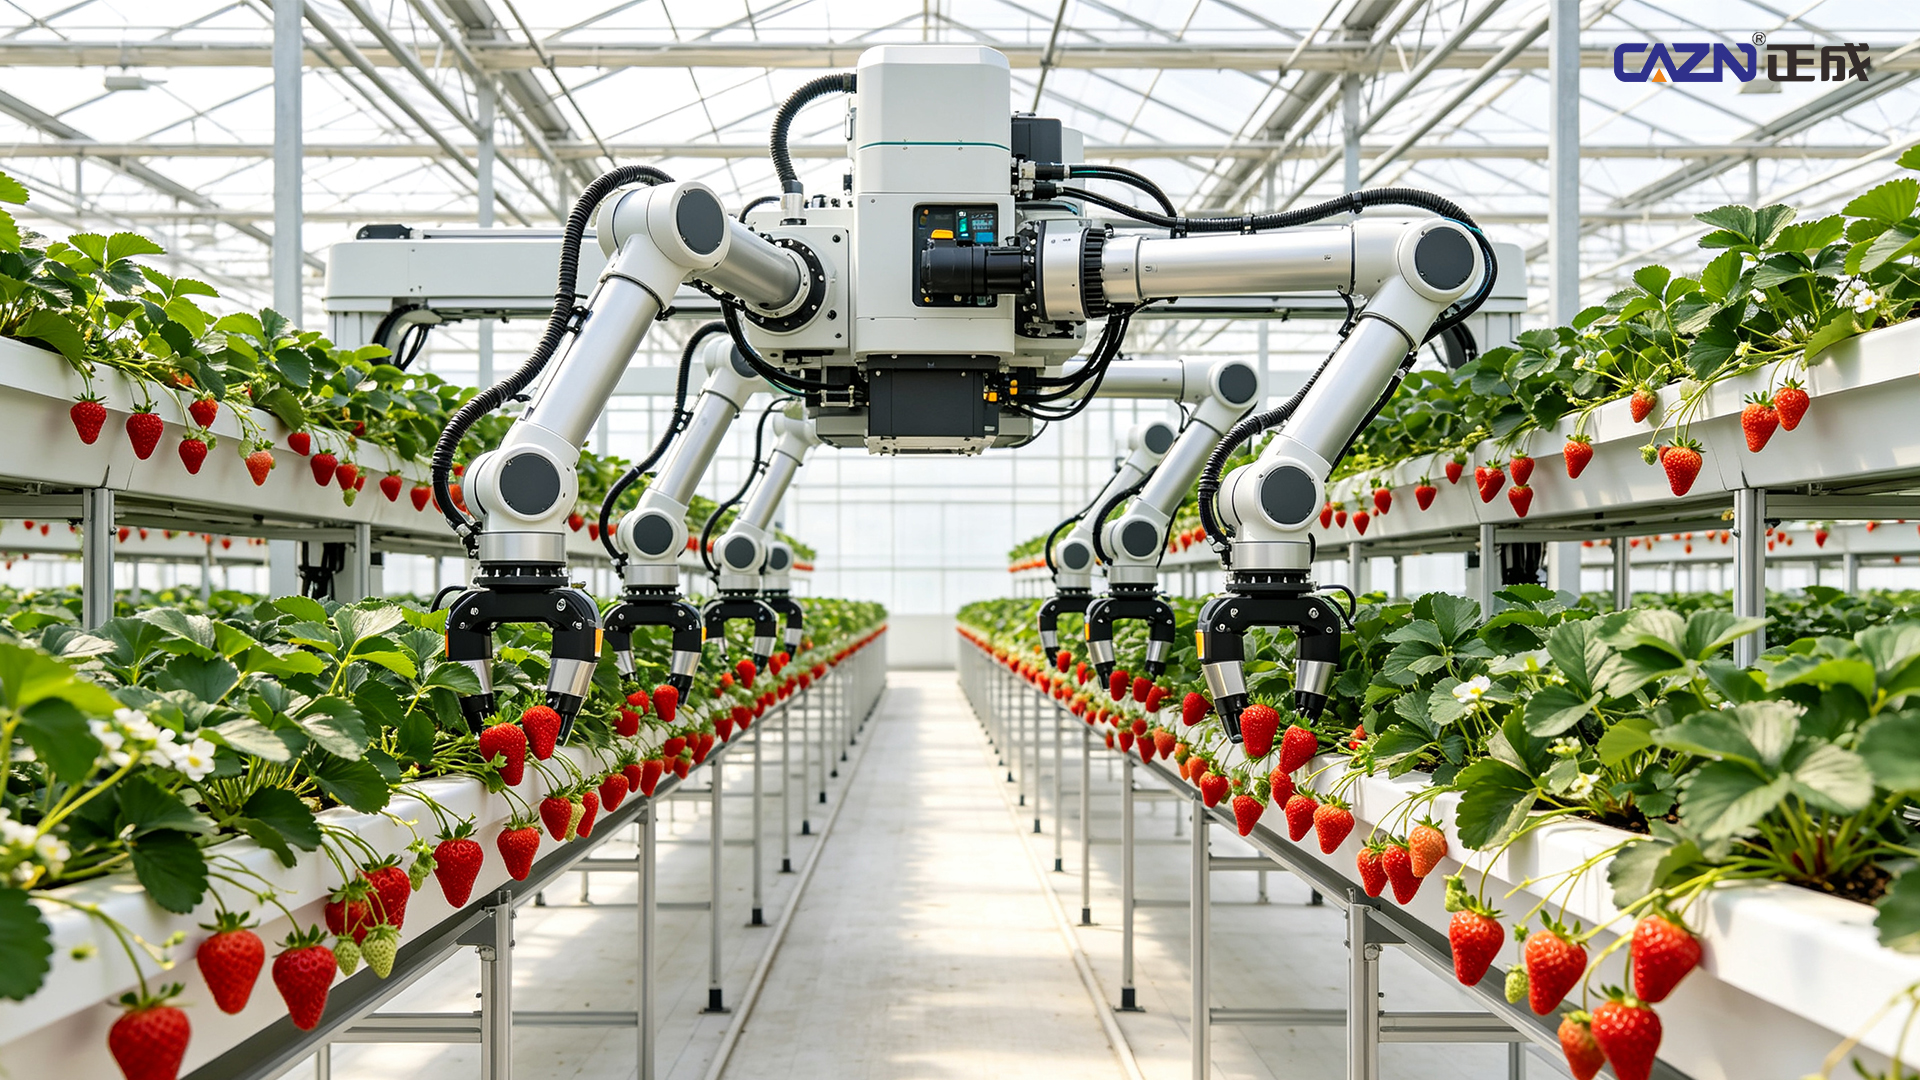
Un robot cosechador de huertos depende de la operación coordinada entre múltiples subsistemas, y cada etapa depende de conectores e interfaces eléctricas confiables.
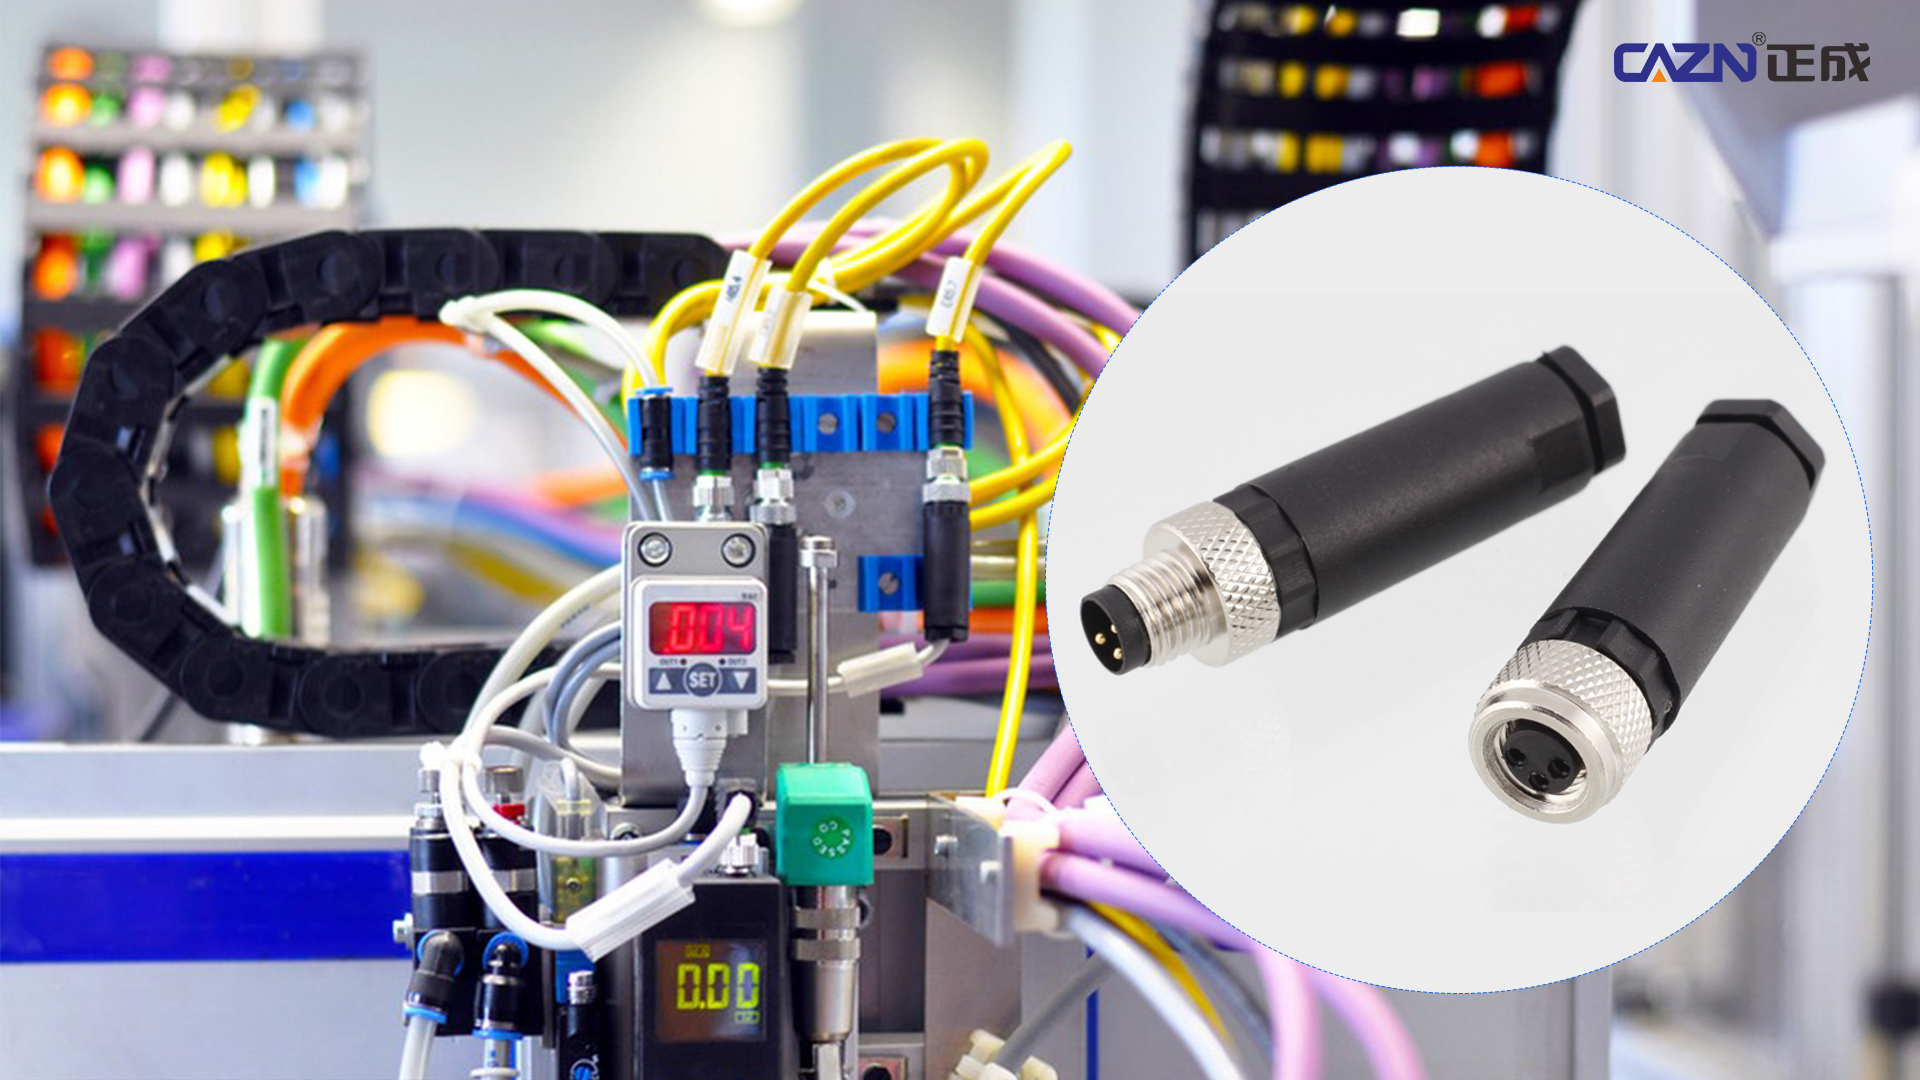
La unidad de navegación y posicionamiento del chasis necesita recibir señales en tiempo real de GNSS, LiDAR, IMU, codificadores y sensores para evitar obstáculos. EtherCAT se utiliza para el control de movimiento en tiempo real de servovolantes. Los conectores circulares CAZN M12 cubren múltiples configuraciones de codificación, incluida la codificación A, D, X y L. Los conectores con codificación A se utilizan para interruptores de proximidad y señales de sensores analógicos o digitales; Los conectores con codificación D admiten comunicaciones Ethernet industriales EtherCAT; Los conectores con codificación L manejan energía de alta corriente para servosistemas de chasis. Los conectores circulares en miniatura M8 se pueden utilizar para sensores fotoeléctricos y infrarrojos compactos para evitar obstáculos. El bloqueo roscado y la protección IP67 ayudan a mantener conexiones seguras bajo barro, salpicaduras de agua y vibraciones continuas.
Subsistema de navegación y posicionamiento del chasis
Componentes: volantes/motores de tracción, codificadores de ruedas, LiDAR, IMU, posicionamiento GNSS, sensores para evitar obstáculos, controlador de chasis
Conectores circulares M12: interfaz principal
Codificación M12 A: interruptores de proximidad, IMU, codificadores y varias señales de sensores digitales/analógicos
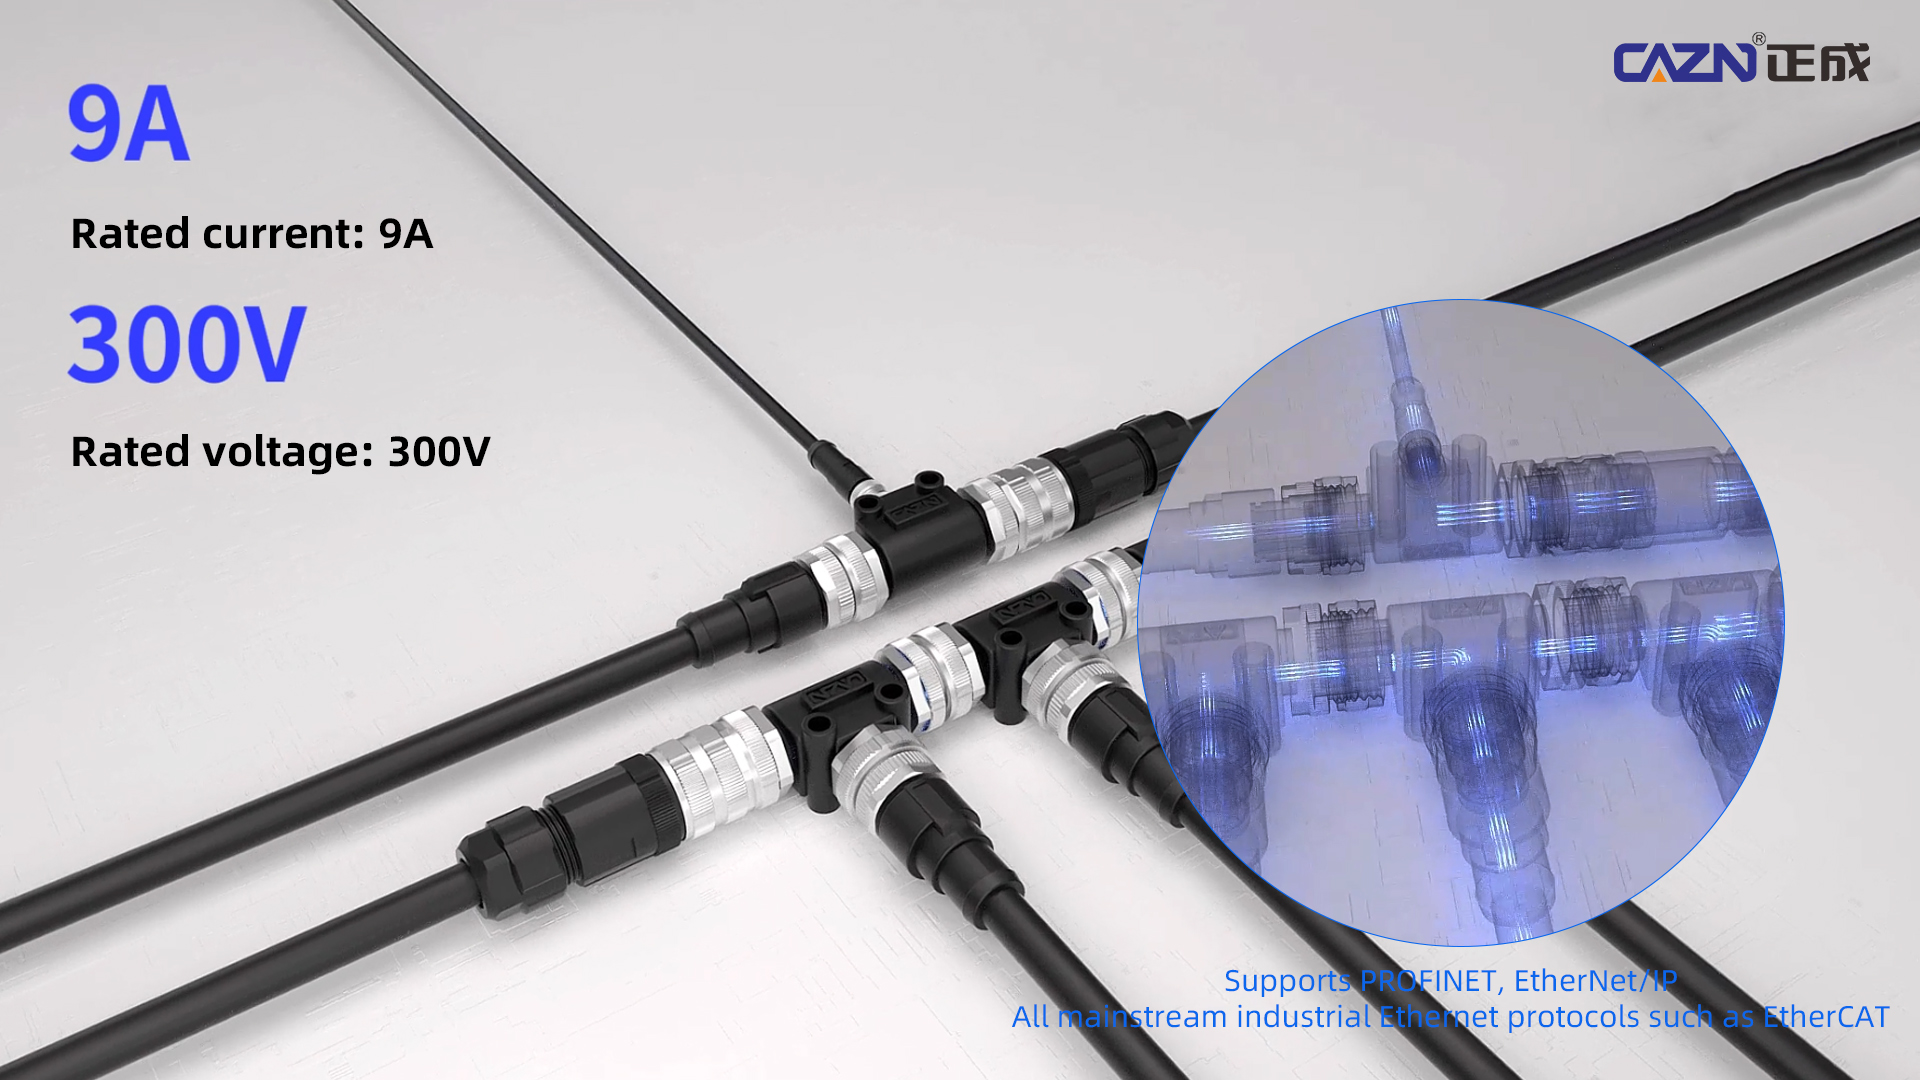
Codificación M12 D/X: Ethernet industrial como EtherCAT y PROFINET para comunicaciones servo de chasis en tiempo real
M12 con codificación L: fuente de alimentación de alta corriente para servomotores de chasis
Conectores circulares M8: Sensores fotoeléctricos e infrarrojos compactos para evitar obstáculos, de tamaño reducido y protección IP67
Interfaces de comunicación eléctrica: EtherCAT, Modbus-RTU, bus CAN (CANopen) y circuitos de seguridad de parada de emergencia
Interfaces de alimentación: circuitos de alimentación de 24 V CC; las aplicaciones de alta potencia pueden utilizar conectores M12 o M16 con clasificación de potencia, mientras que los puertos de carga suelen utilizar conectores de aviación impermeables de alta corriente.
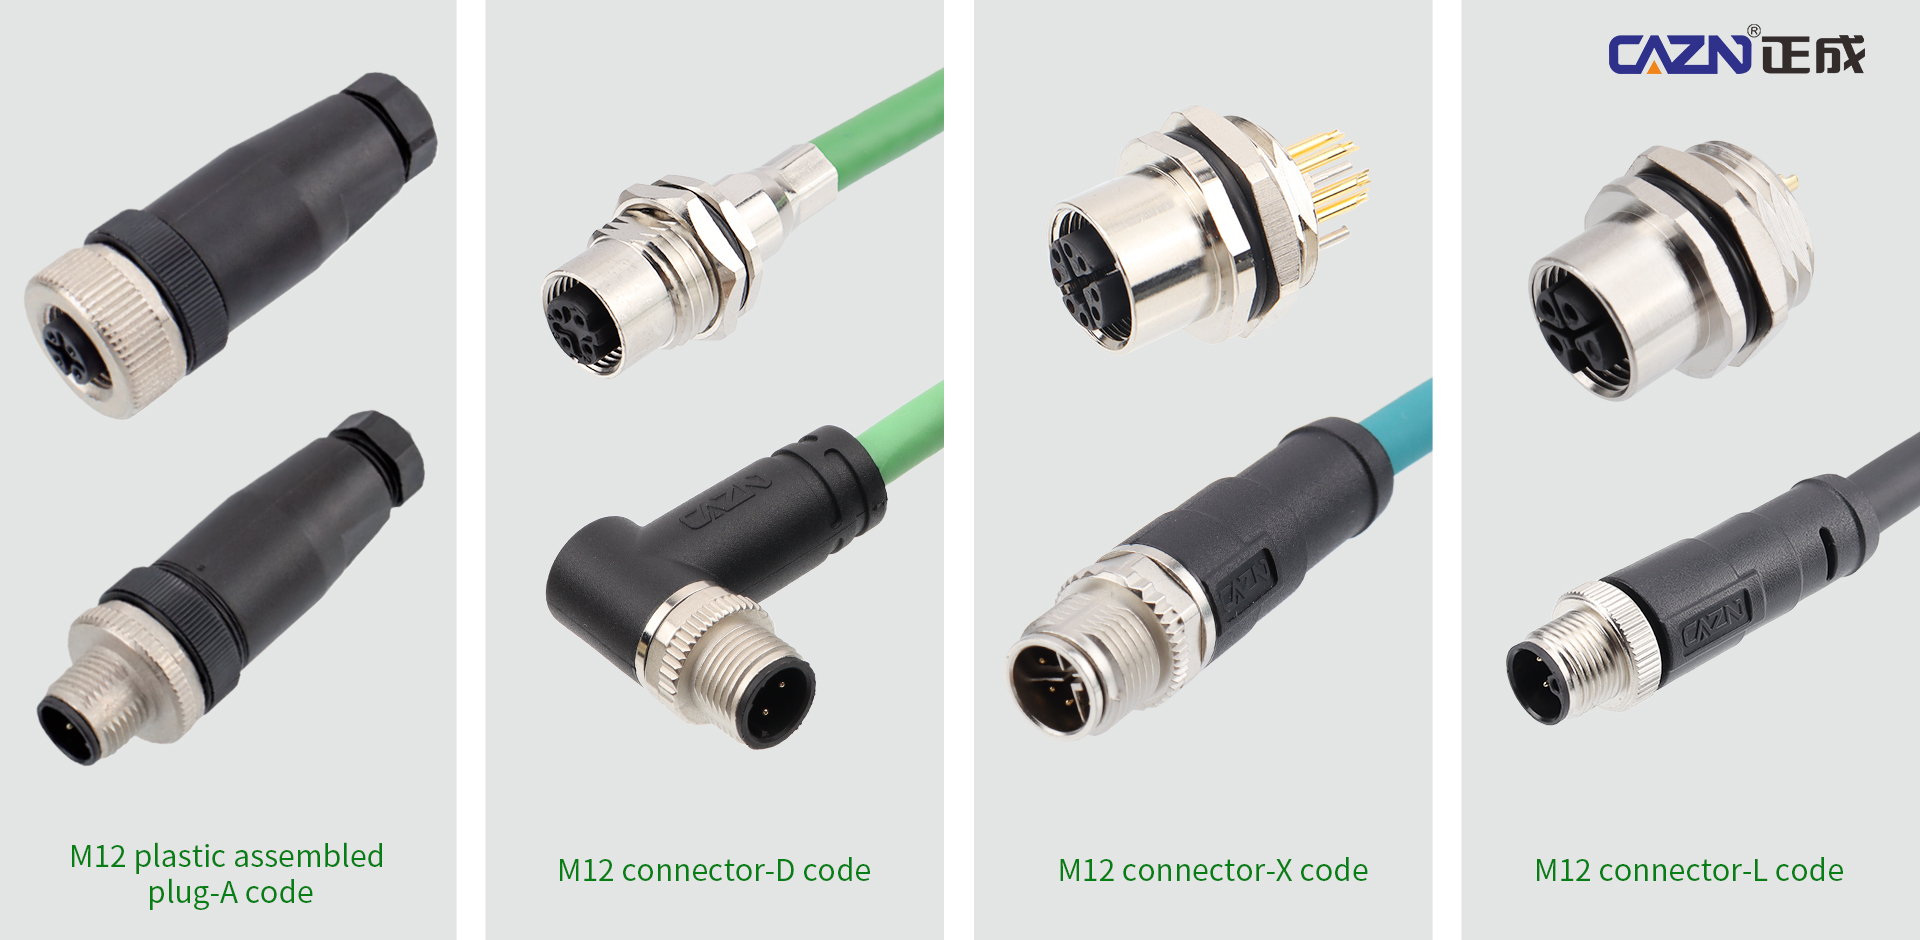
La detección de la visión y el reconocimiento de IA funcionan como los “ojos y el cerebro” de un robot cosechador. Las cámaras de profundidad RGB-D, las cámaras al final del brazo y la iluminación auxiliar capturan continuamente imágenes del huerto para el reconocimiento de frutas y la evaluación de la madurez basada en IA. Los conectores CAZN M12 con codificación X admiten aplicaciones GigE Vision al tiempo que permiten la transmisión de imágenes Gigabit y la entrega de energía PoE. Su blindaje de 360° ayuda a suprimir las interferencias electromagnéticas generadas por los motores del chasis, manteniendo una transmisión de imagen estable y reduciendo el riesgo de errores de reconocimiento de frutas causados por la distorsión de la señal.
Subsistema de detección de visión
Función: Reconocimiento visual de cultivos y detección de madurez basada en IA
Componentes: cámaras RGB, cámaras de profundidad RGB-D, cámaras de visión global/final de brazo, tarjetas de adquisición de imágenes e iluminación
Conectores
M12 con codificación X: cámaras industriales GigE que utilizan el protocolo GigE Vision para transmisión de imágenes y suministro de energía PoE
Conectores USB 3.0 impermeables: interfaces de montaje en placa o tipo cable para cámaras de profundidad compactas
M8: Señales de activación para iluminación auxiliar.
Interfaces eléctricas: GigE Vision, USB 3.0, PoE Ethernet y señales de E/S de disparo de cámara
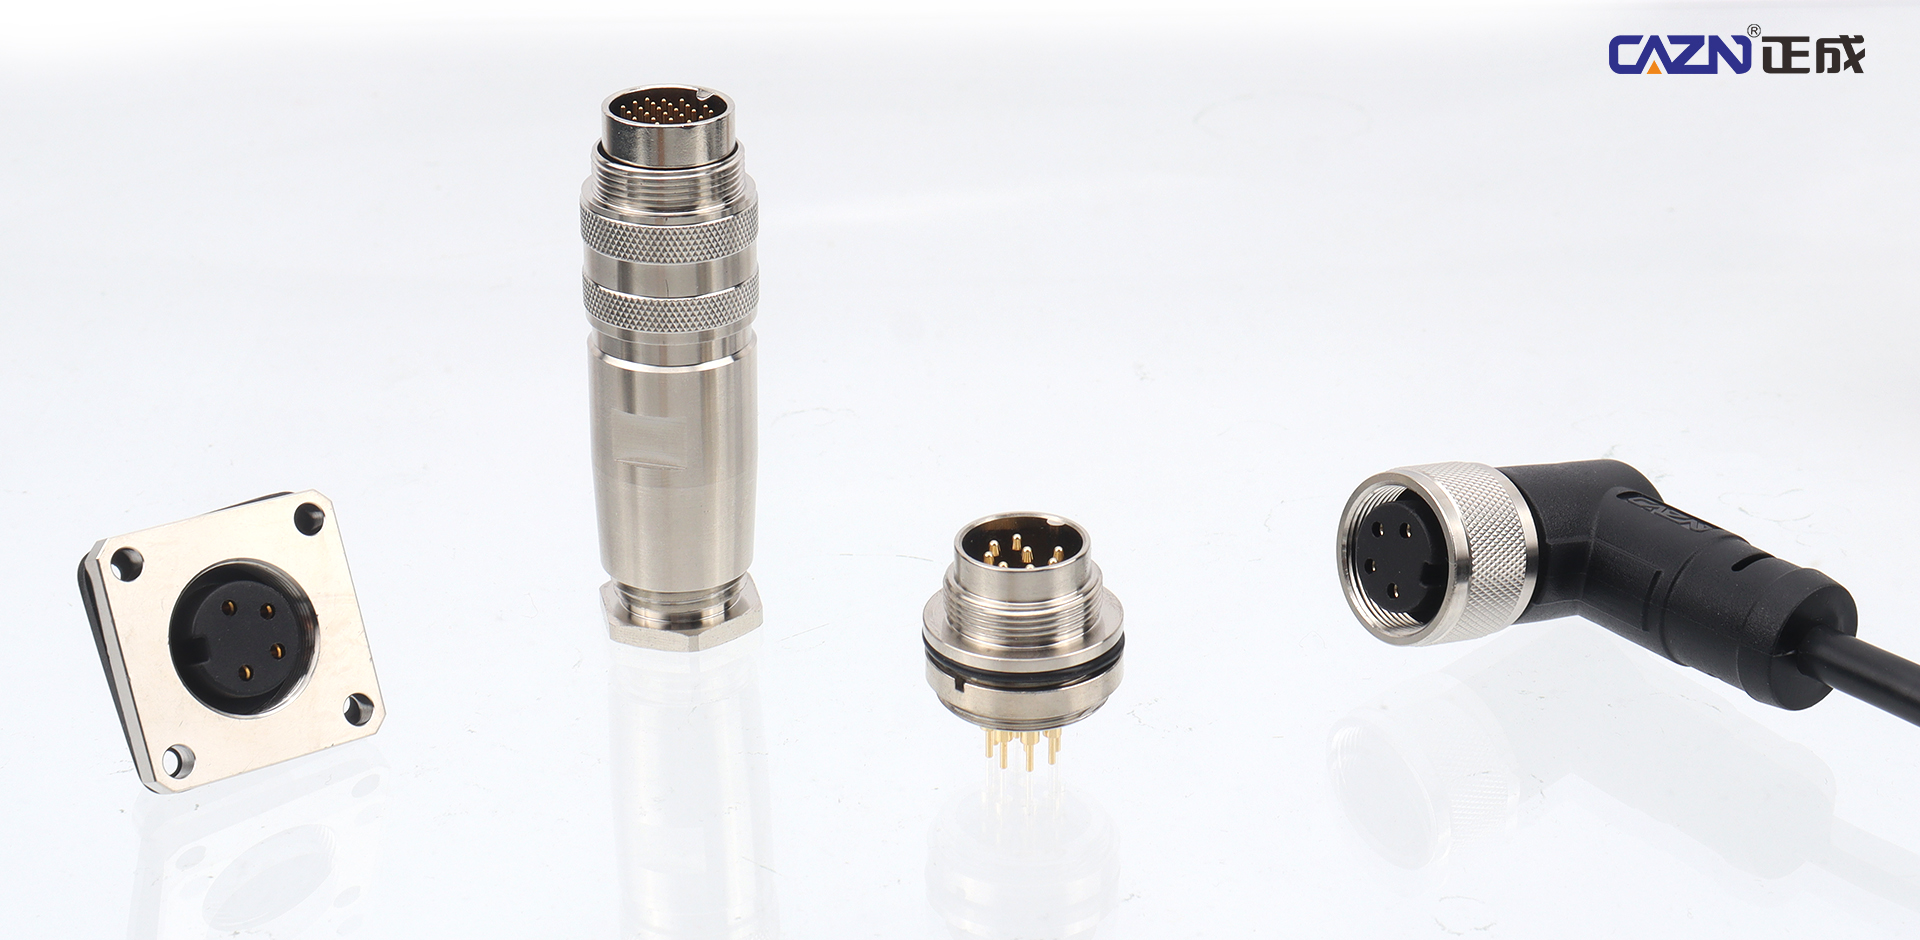
Durante el movimiento del brazo robótico, las servoarticulaciones, los sensores de fuerza y los codificadores forman un sistema de control de movimiento de circuito cerrado que requiere comunicación de baja latencia y entrega de energía confiable. Los conectores EtherCAT con codificación D CAZN M12 admiten control sincronizado de múltiples ejes, mientras que los conectores con codificación A recopilan señales de retroalimentación de fuerza conjunta. Los conectores de alimentación M16 proporcionan alimentación de alta corriente para servosistemas. Se pueden utilizar interfaces de seguridad de doble canal para circuitos de parada de emergencia para respaldar los requisitos de seguridad del equipo y mantener un funcionamiento preciso del brazo robótico.
Control de movimiento del brazo robótico
Función: Posicionamiento y aproximación del brazo robótico.
Componentes: brazo robótico colaborativo de seis ejes, servomotores, codificadores de articulaciones, sensores de fuerza.
EtherCAT con codificación D M12: comunicación de servobus en tiempo real
M12 Codificación A: Codificador de articulación y retroalimentación del sensor de control de fuerza
Conectores de alimentación M12/M16 de alta corriente: fuente de alimentación del servomotor
Circuito de seguridad: Interfaz de señal de parada de emergencia de doble canal a través de un circuito de relé de seguridad
Protocolo de comunicación: EtherCAT se usa ampliamente para la comunicación de circuito cerrado de baja latencia entre el brazo robótico y el controlador principal.
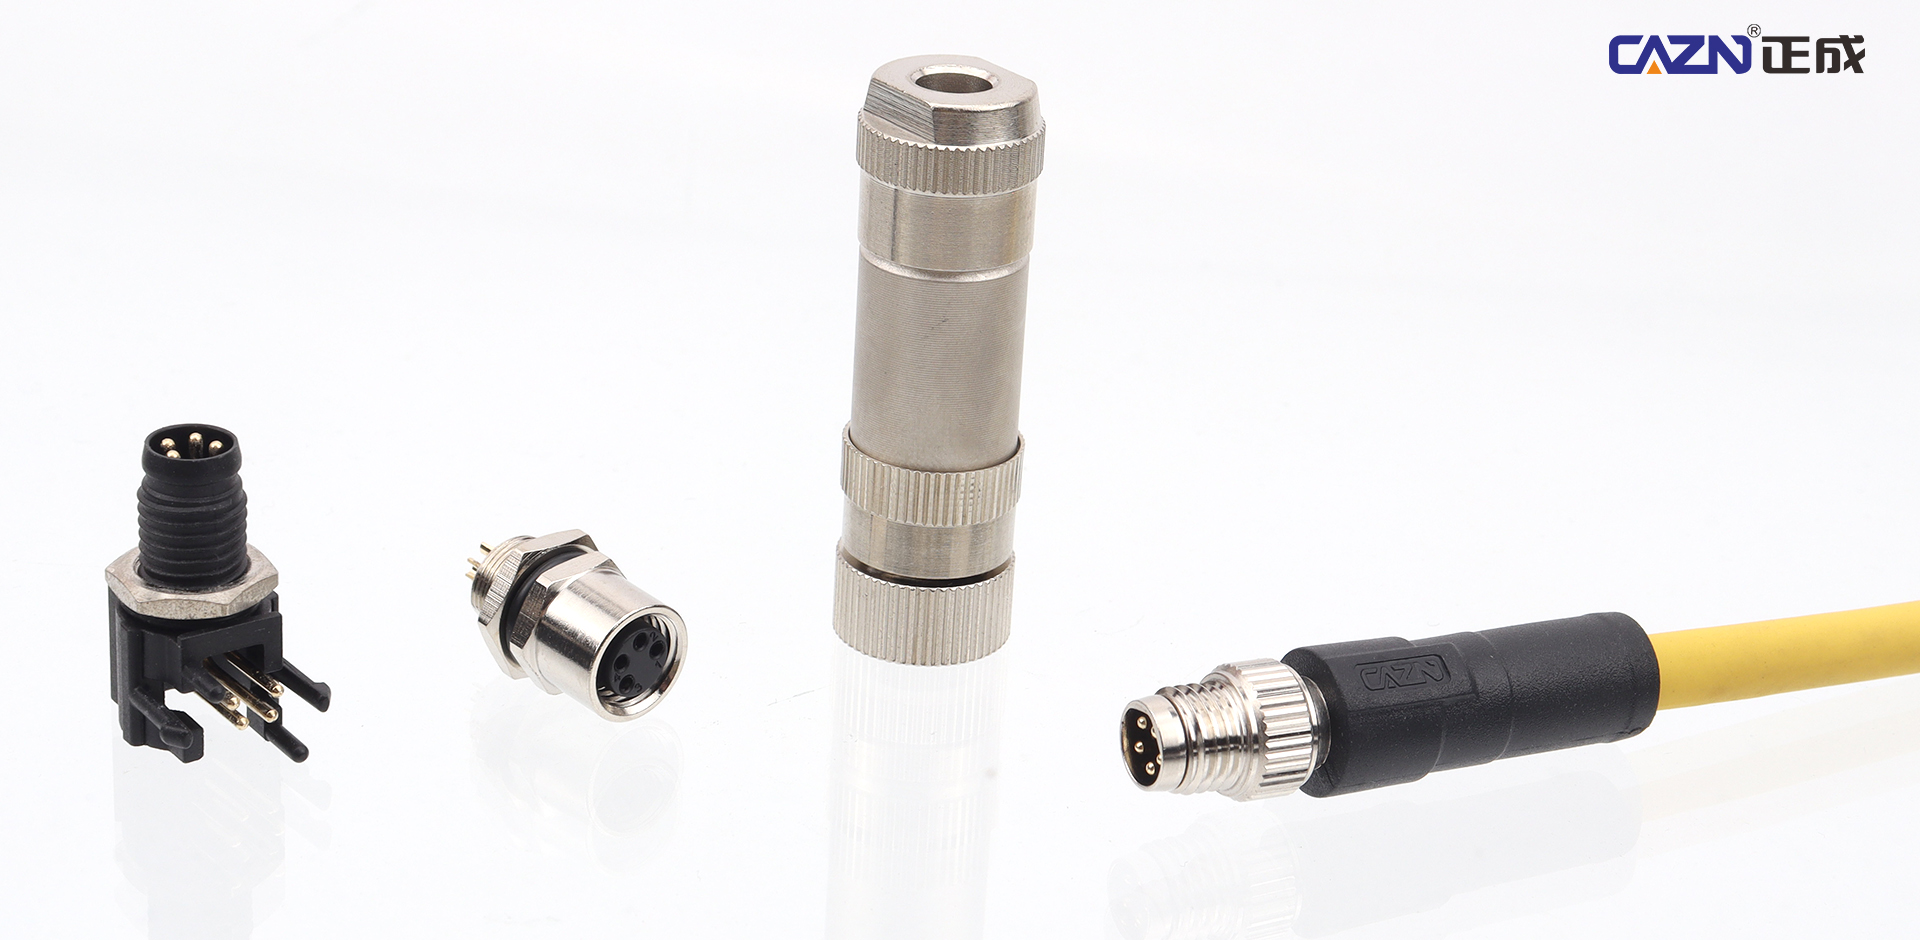
El efector final interactúa directamente con la fruta y es una de las partes más exigentes del robot. Las pinzas flexibles, los mecanismos de corte, los sensores de presión y las cámaras en miniatura en los extremos del brazo deben funcionar en un espacio limitado mientras están expuestos al rocío, el jugo de frutas y el polvo. Los conectores circulares en miniatura CAZN M5 y los conectores compactos M8 proporcionan un factor de forma pequeño adecuado para espacios de efector final confinados. Las soluciones SMD de montaje en placa también están disponibles para diseños compactos. Los conectores híbridos eléctrico-neumáticos pueden integrar la transmisión de señales eléctricas y los tubos neumáticos en una sola conexión, lo que permite operaciones flexibles de agarre y corte y, al mismo tiempo, permite una retroalimentación estable para una recolección sin daños.
Herramientas de extremo de brazo
Función: Agarre/corte flexible, recolección sin daños y recolección de fruta
Componentes: Pinzas flexibles, cuchillas de corte neumáticas, cabezales recolectores de succión, sensores de presión, cámaras en miniatura en el extremo del brazo
El efector final está muy expuesto al rocío, al zumo de frutas y al polvo y, por tanto, requiere un alto nivel de protección.
Conectores M8: sensores efectores finales en miniatura, sensores de película de presión y señales de activación de E/S pequeñas
M12 Codificación A: Servo de pinza y señales de electroválvula neumática
Integración neumática: Conectores híbridos eléctrico-neumáticos que combinan conexiones eléctricas y tubos neumáticos.
Interfaces: E/S digitales y señales analógicas de retroalimentación de presión; Algunos efectores finales compactos pueden usar conectores circulares en miniatura M5 para aplicaciones de montaje en placa con espacio limitado.
Sistema de Transferencia y Recaudación
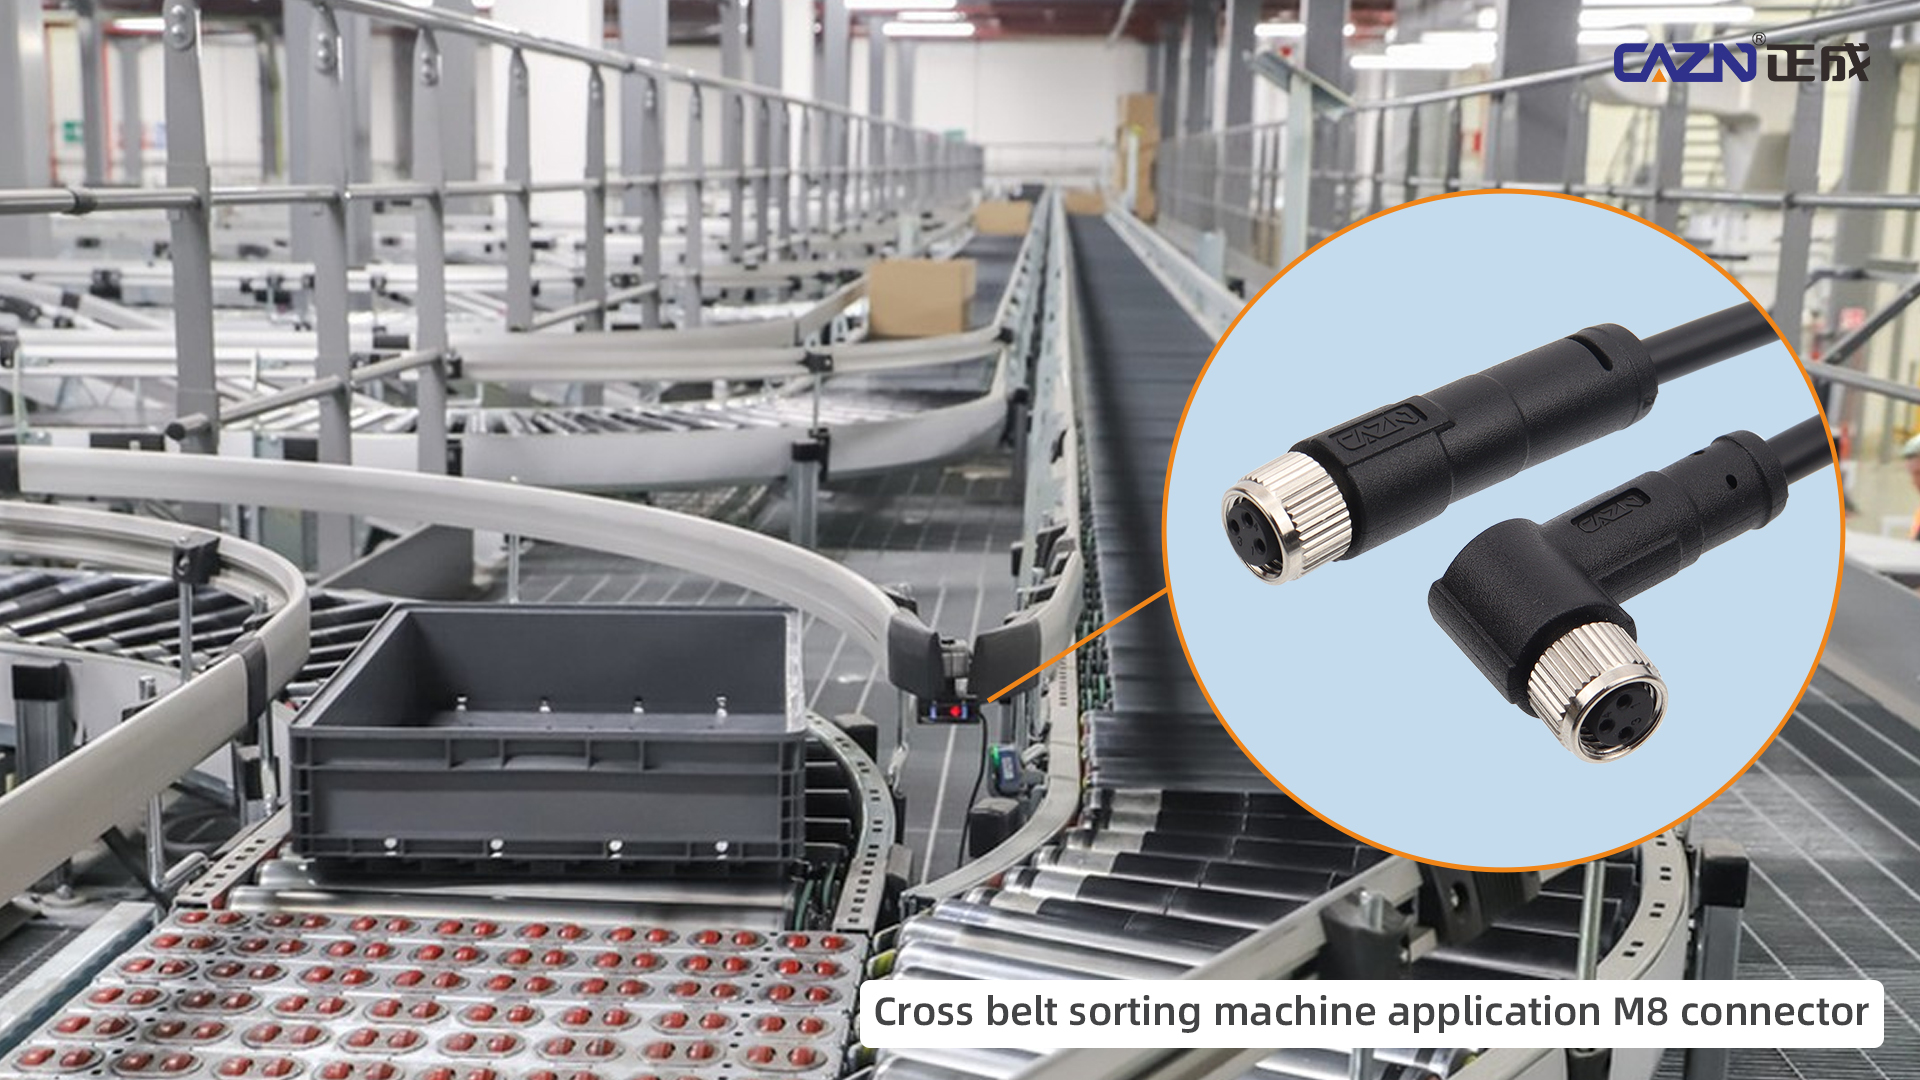
Las cintas transportadoras, los mecanismos de elevación, los sensores de posicionamiento de los contenedores de frutas y los actuadores de descarga utilizados para la transferencia y recolección de frutas pueden usar conectores con codificación CAZN M8/M12 A para señales de posicionamiento fotoeléctrico y control de actuadores. Estas interfaces admiten la transferencia y recolección automatizadas de fruta. El controlador principal y el sistema de administración de energía BMS de batería de litio pueden usar conectores de alimentación de alta corriente CAZN M23 para la entrada de energía principal, junto con interfaces USB y Ethernet impermeables para la puesta en marcha y el mantenimiento en campo.
Sistema de Transferencia y Recaudación
Componentes: Cintas transportadoras, mecanismos de elevación, sensores de posicionamiento de contenedores de frutas, actuadores de descarga.
M8/M12 Codificación A: Sensores fotoeléctricos de posicionamiento e interruptores de proximidad
Conectores de alimentación M12: Alimentación del motor del transportador
Control: Modbus o bus CAN para control de mecanismo
Controlador principal y administración de energía
Para un funcionamiento continuo de larga duración, los robots agrícolas requieren conexiones estables entre el controlador principal, el sistema de gestión de la batería, el tablero de distribución de energía y los módulos CC-CC.
Las interfaces de comunicación incluyen EtherCAT, CAN y RS485 (Modbus-RTU).
Conectores de alimentación
Batería de litio BMS: conectores de aviación impermeables de alta corriente como el M23
Ramas internas de baja tensión: conectores M12 con codificación L para distribución de energía de 24 V
Interfaces de puesta en servicio: Conectores USB y Ethernet impermeables para mantenimiento en campo y resolución de problemas
Aplicaciones típicas de robots recolectores
Caso 1: Apple cosechando “robots gemelos” en Huangling, Shaanxi
Aplicación: Un huerto de manzanos enanos estandarizado de 500 mu que utiliza robots de recolección, robots de transporte y robots de inspección para operaciones coordinadas y un flujo de trabajo de circuito cerrado completo.
Proceso operativo: Navegación autónoma del chasis → LiDAR y reconocimiento de madurez de manzanas basado en visión → posicionamiento del brazo robótico multieje → agarre y recolección flexibles → recolección y transporte automáticos de contenedores de fruta.
Desafíos del equipo: Las condiciones del huerto al aire libre exponen el equipo al barro, agua, vibraciones y luz solar intensa. Las comunicaciones EtherCAT, la transmisión de imágenes de cámaras industriales y las líneas de servoalimentación pueden verse afectadas por la interferencia electromagnética de los motores. Múltiples subsistemas, incluidos el chasis, los brazos robóticos y los efectores finales, también requieren numerosos conectores circulares de alta protección.
Requisitos de interconexión: conectores de comunicación EtherCAT con codificación D M12, conectores de visión GigE con codificación X M12, conectores de servoalimentación con codificación L M12 y conectores M8 para sensores de efector final.
Las vibraciones del huerto, el rocío, el polvo y el agua son inevitables. Los conectores circulares CAZN M12 combinan protección IP67 y blindaje de 360° para admitir comunicaciones estables en aplicaciones de múltiples robots, lo que ayuda a reducir las interrupciones de comunicación y los errores de reconocimiento durante las operaciones continuas de recolección de manzanas.
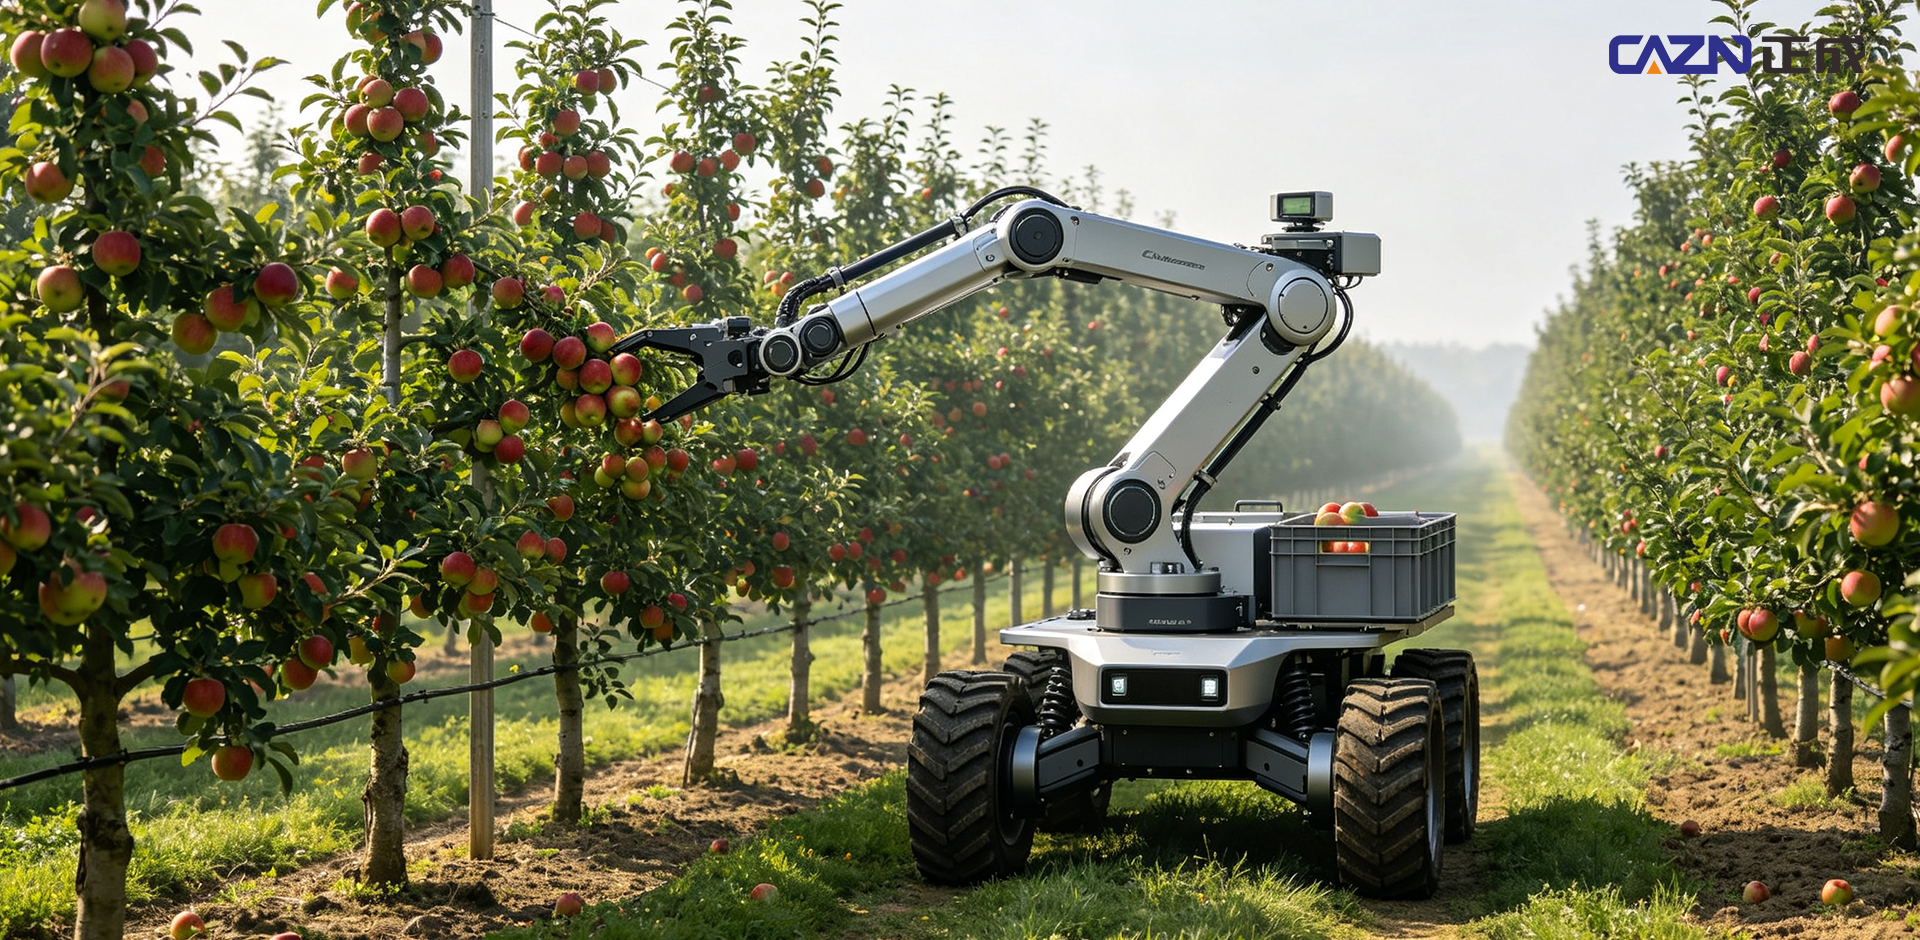
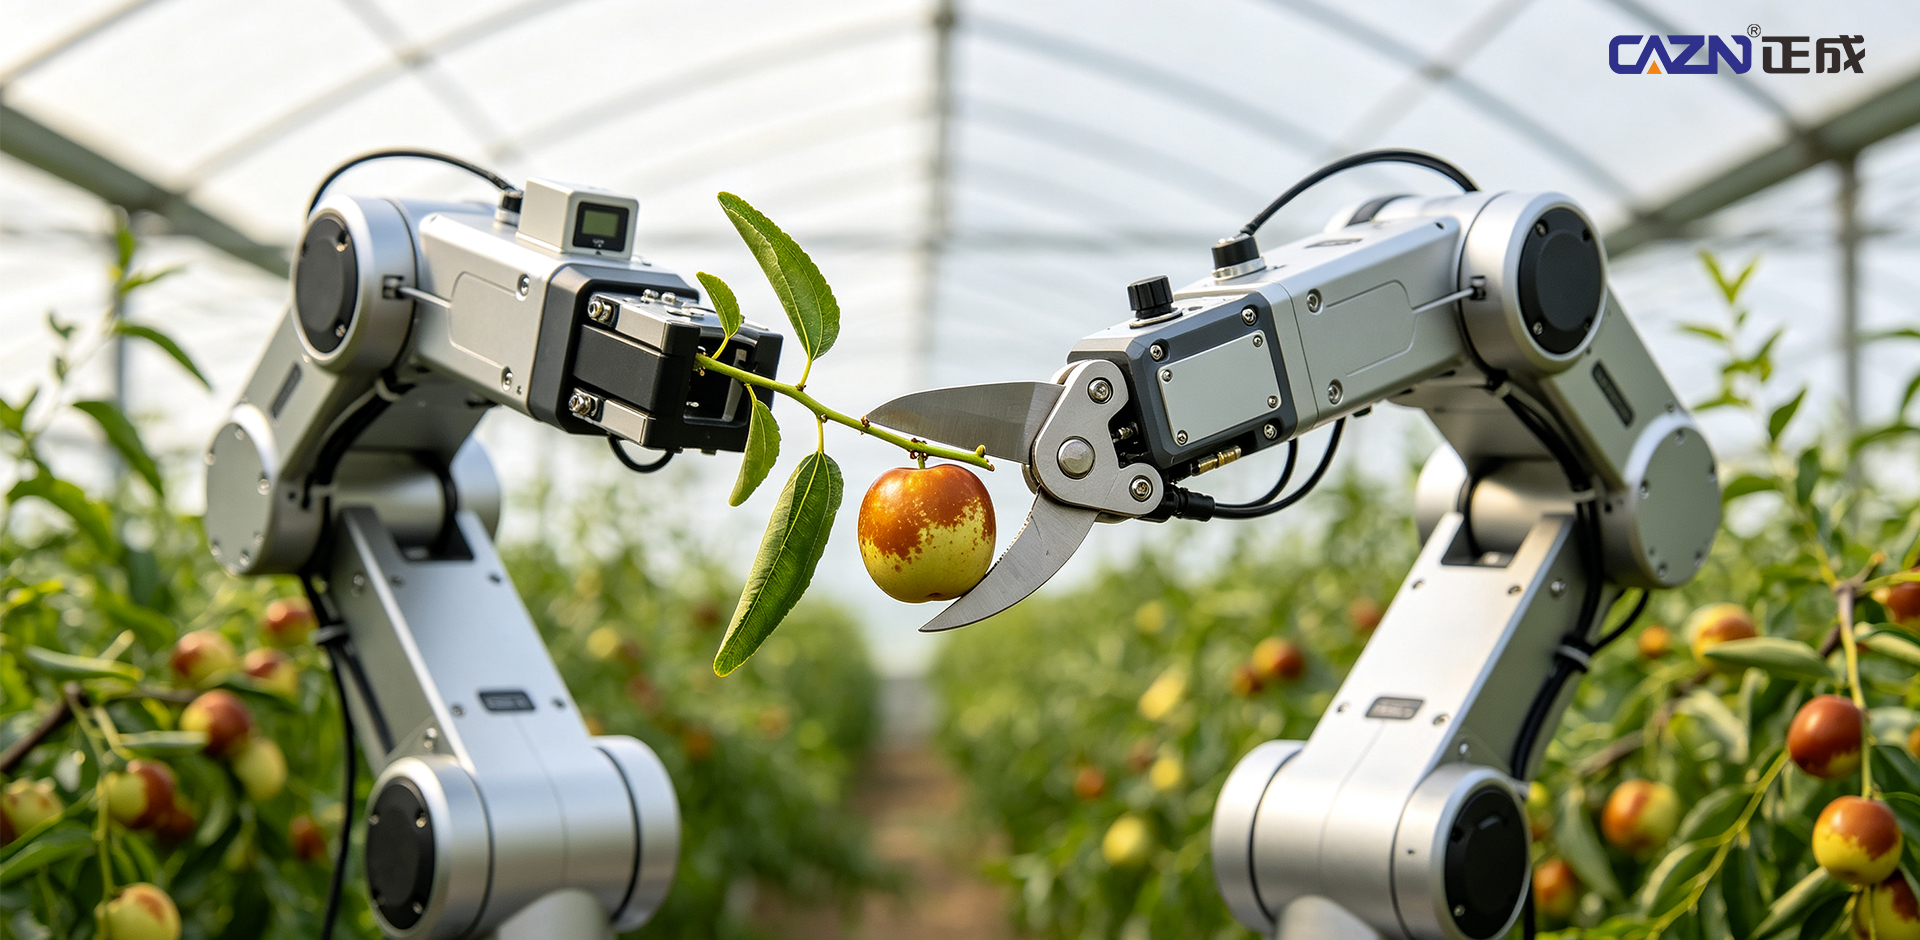
Caso 2: Robot de recolección de azufaifo de invierno de doble brazo en Dali, Shaanxi
Aplicación: Cultivo de azufaifo de invierno en hileras de invernadero con espacio limitado. Dos brazos robóticos operan en paralelo para cosechar y clasificar, lo que respalda la operación de múltiples robots.
Proceso operativo: el chasis con dirección en las cuatro ruedas se mueve lateralmente a través de hileras estrechas del invernadero → la visión de IA identifica la madurez de la azufaifa de invierno → brazos robóticos duales cosechan simultáneamente → pinzas flexibles recogen la fruta mientras se realiza la clasificación → recolección automática.
Desafíos del equipo: La alta humedad y las salpicaduras de jugo de frutas son comunes en los invernaderos. Los efectores finales tienen un espacio de instalación extremadamente limitado y requieren numerosos sensores de presión en miniatura y cámaras de extremo de brazo.
Requisitos de interconexión: conectores circulares miniatura M5 y conectores M8 para sensores de efector final, con conectores M12 con codificación A para señales de retroalimentación de presión.
En efectores finales de invernaderos confinados, los conectores circulares en miniatura CAZN M5 y M8 proporcionan soluciones compactas y admiten configuraciones de montaje en placa SMD. Su diseño de bloqueo roscado y protección contra la humedad y el jugo de fruta ayudan a mantener señales estables del sensor para una cosecha flexible y sin daños.
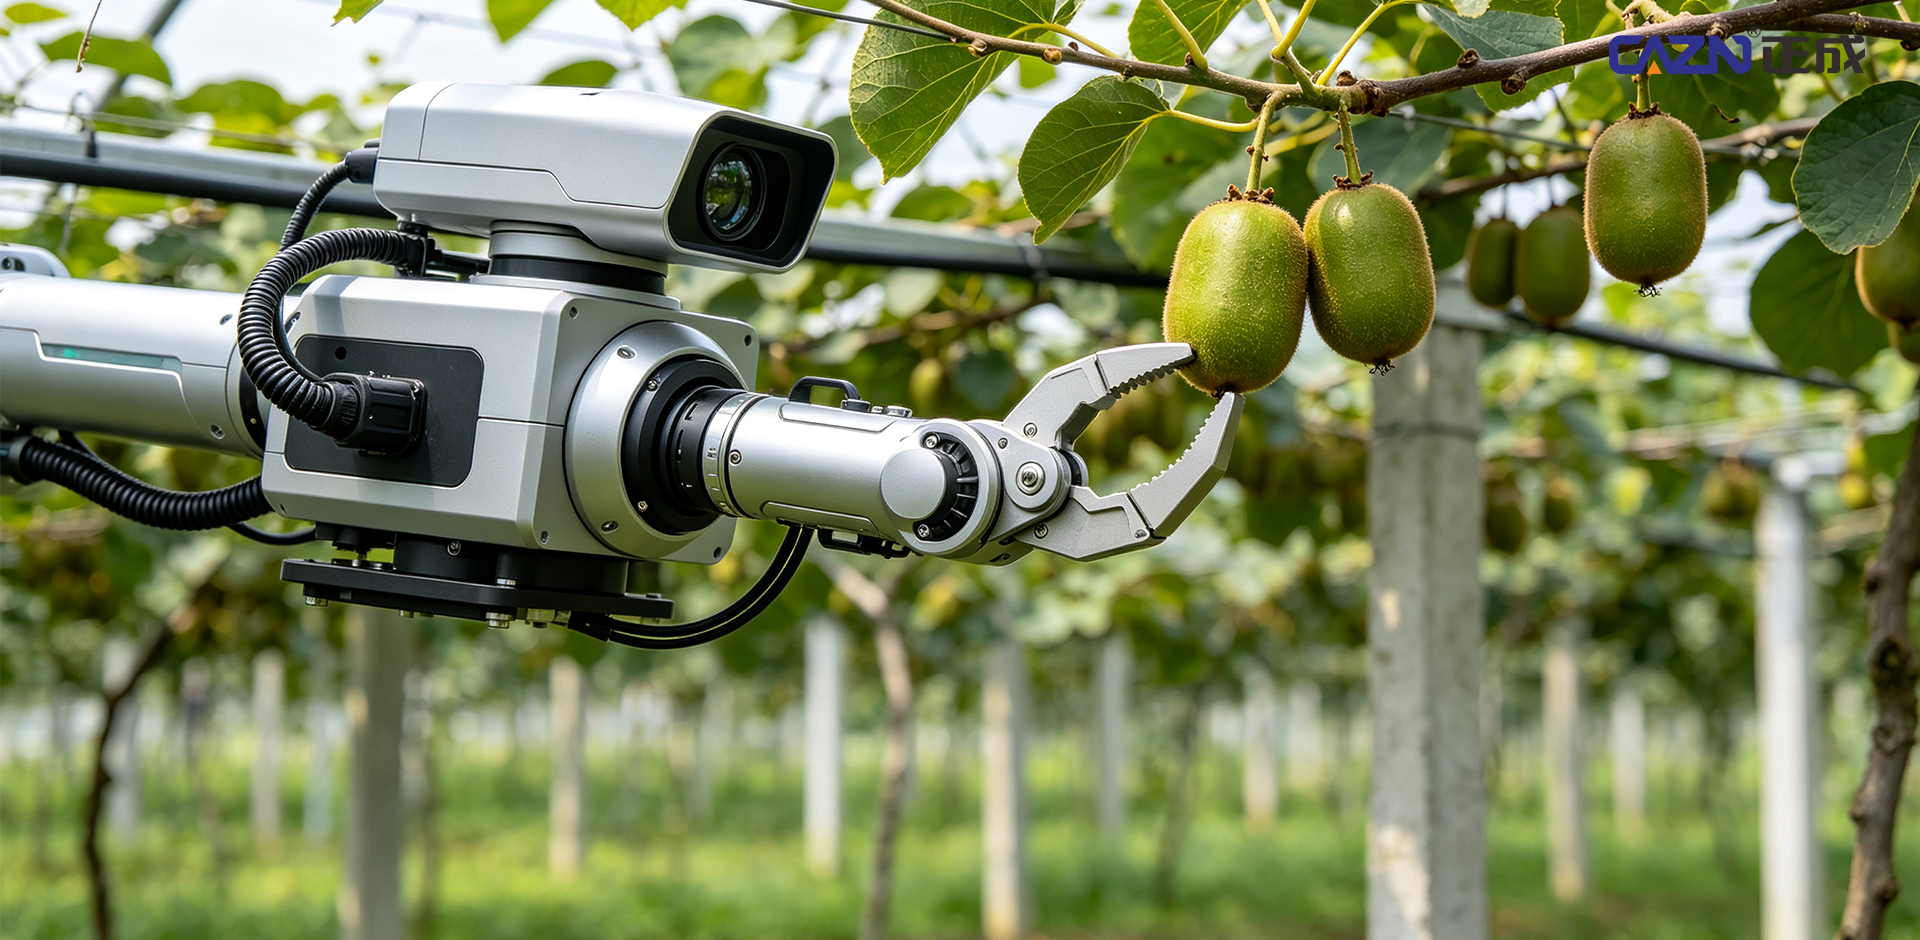
Caso 3: Granja inteligente de kiwis en Fenghuang, Hunan
Aplicación: Más de 20.000 mu de huertos de kiwis cultivados en espaldera, con un sistema agrícola no tripulado que cubre la inspección, la cosecha, el transporte y la clasificación de la fruta.
Proceso operativo: Un chasis de navegación autónomo se mueve debajo del enrejado → los sistemas de visión identifican la fruta → brazos robóticos con múltiples grados de libertad cortan los tallos de la fruta → la fruta cosechada se transfiere automáticamente a los contenedores de recolección → los robots de transporte entregan la fruta a la instalación de clasificación.
Desafíos del equipo: Los huertos al aire libre permanecen húmedos durante largos períodos. Las enredaderas y el follaje pueden obstruir los equipos, mientras que la vibración continua puede afectar las comunicaciones del autobús y las señales de los sensores.
Requisitos de interconexión: Conectores M12 con codificación A/D y conectores M16 para circuitos de potencia.
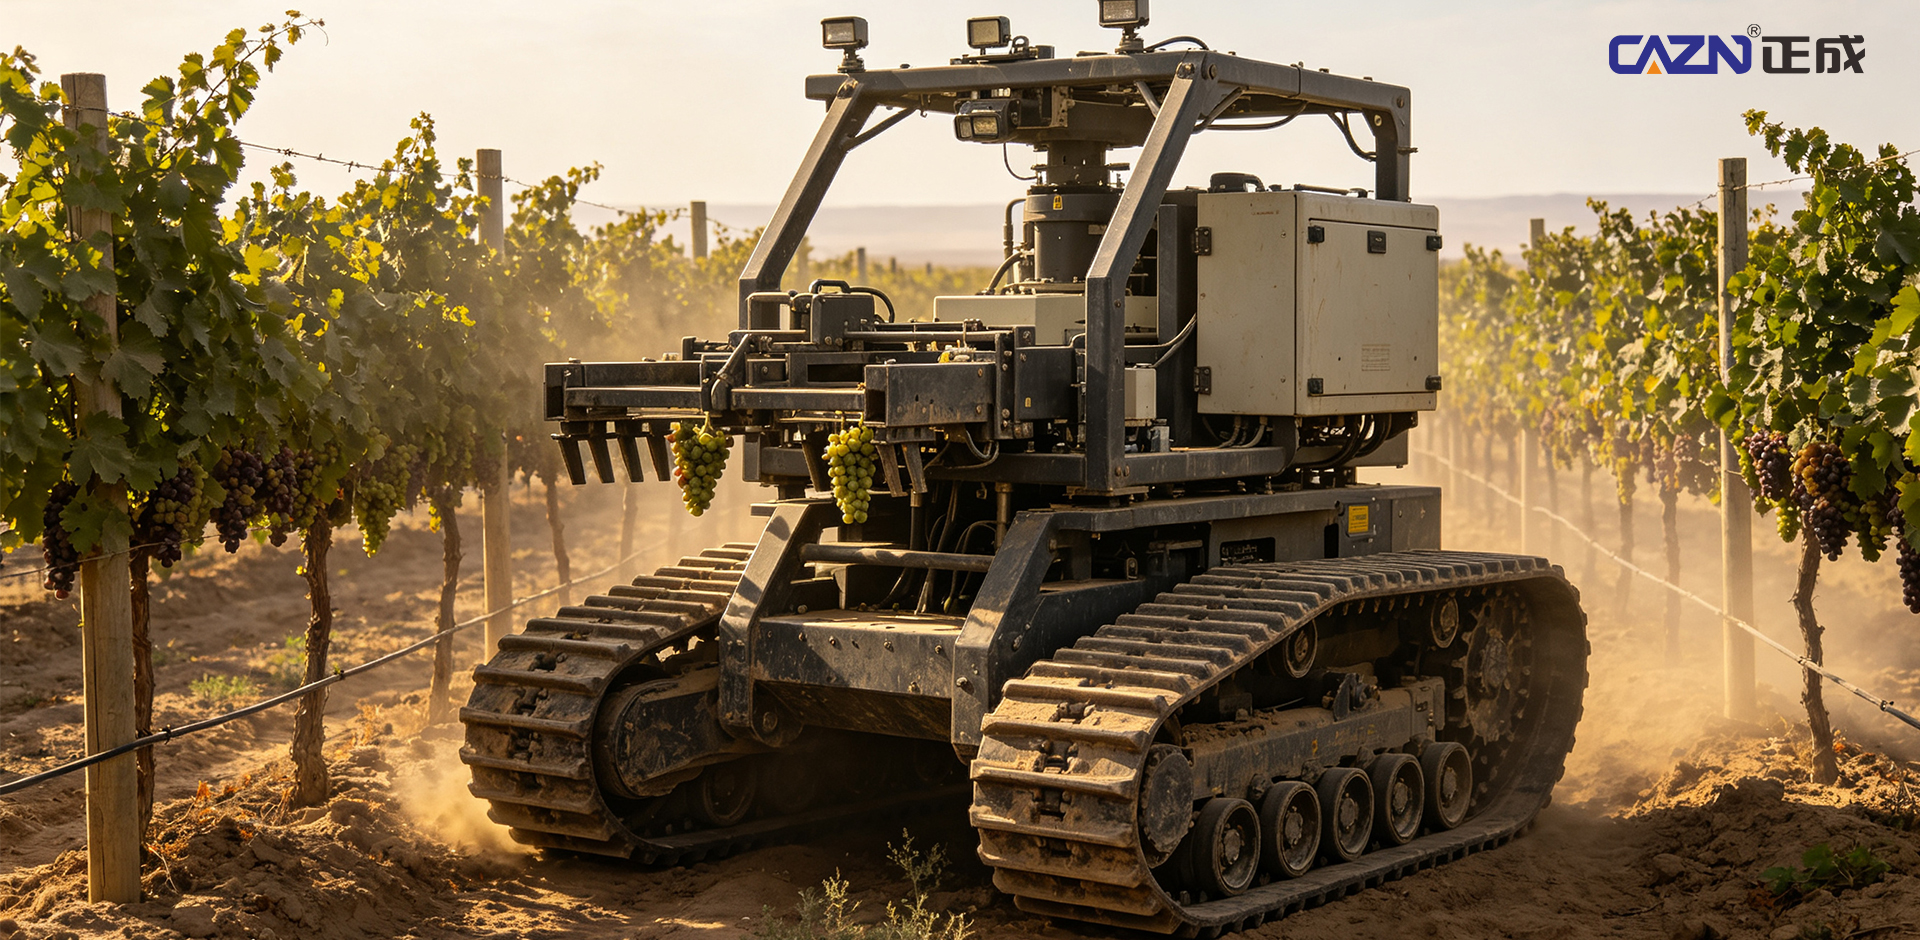
Caso 4: Prototipo de cosecha de uva para vino en Xinjiang
Aplicación: Una plataforma de cosecha sobre orugas funciona en viñedos en espaldera en campo abierto. Brazos robóticos cortan los tallos de las uvas, mientras que un sistema de succión de aire transfiere las uvas a los contenedores de recolección.
Desafíos operativos: Los altos niveles de polvo en el campo y las grandes diferencias de temperatura requieren una navegación confiable del chasis y un control coordinado del sistema de recolección. Los enlaces de comunicación deben permanecer estables en condiciones exteriores exigentes.
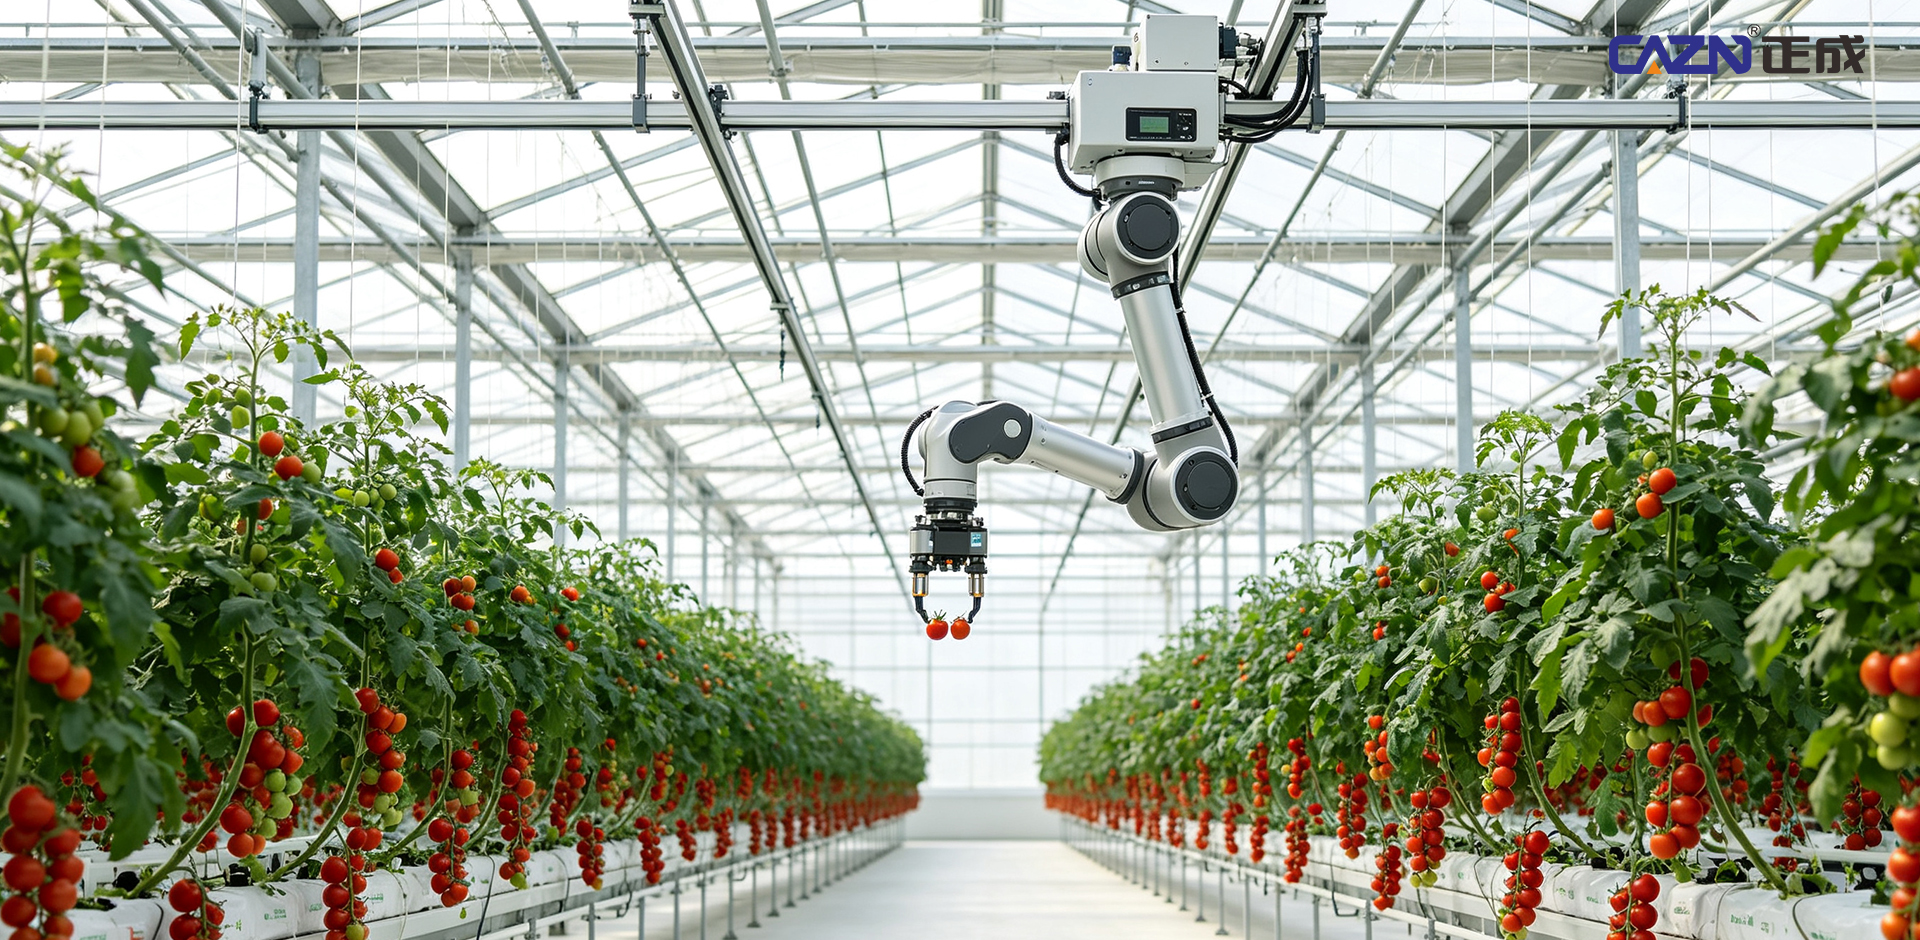
Caso 5: Robot cosechador de tomates de doble brazo en la Universidad Agrícola de Nanjing
Aplicación: Un robot cosechador de dos brazos funciona en un invernadero de varios tramos para el cultivo de tomates. Para la cosecha se utilizan efectores finales de succión al vacío, con un tiempo de cosecha de una sola fruta de 5,2 segundos y una velocidad general de aproximadamente 16 a 18 tomates por minuto.
Desafíos del equipo: la alta humedad del invernadero, la iluminación auxiliar y las cámaras de profundidad crean condiciones eléctricas complejas. La transmisión de imágenes PoE puede verse afectada por interferencias electromagnéticas de servomotores.
Requisitos de interconexión: Conectores de visión GigE M12 con codificación X y conectores M8 para señales de disparo de iluminación.
Caso 1: Robot cosechador de manzanas de brazos múltiples FFRobotics, Israel
Aplicación: Huertos de manzanos enanos en forma de V estandarizados en Europa y América del Norte, con 12 juegos de brazos robóticos que operan en paralelo para la recolección comercial de frutas a gran escala.
Características técnicas: Múltiples brazos robóticos funcionan a través de comunicación EtherCAT sincronizada, con numerosos servomotores y sensores de fuerza de efector final que admiten un funcionamiento de larga duración en exteriores.
Desafío de interconexión: múltiples brazos que funcionan simultáneamente pueden aumentar la interferencia electromagnética, creando requisitos para conectores altamente blindados y resistentes a las vibraciones.
Caso 2: Robot cosechador de kiwis Robotics Plus, Nueva Zelanda
Aplicación: Huertos de kiwi cultivados en espaldera, donde cuatro brazos robóticos trabajan en paralelo para identificar kiwis maduros, realizar un agarre flexible y recolectar y transportar automáticamente la fruta cosechada.
Características técnicas: El control distribuido de múltiples brazos requiere numerosos sensores en las articulaciones de los brazos robóticos y en los efectores finales.
Caso 3: Robot recolector de fresas Agrobot, España
Aplicación: Cultivo de fresas en invernadero elevado con hasta 24 brazos robóticos funcionando en paralelo. Se utiliza una cosecha flexible para reducir el daño a la superficie blanda de la fresa.
Desafío de interconexión: el espacio extremadamente limitado del efector final y una gran cantidad de cámaras y sensores de presión en miniatura crean una demanda de conectores M8/M5 compactos.
Caso 4: Robot aspirador de manzanas de Abundant Robotics, Estados Unidos
Aplicación: Huertos de manzanos enanos utilizando un efector final de cosecha basado en vacío. Las pruebas de campo en huertos comerciales han incluido sistemas de chasis móviles que funcionan junto con cabezales de cosecha por vacío.
Características técnicas: La plataforma móvil integrada y el sistema de recolección por vacío dependen de numerosos servocomponentes y de visión, lo que crea requisitos exigentes para la estabilidad de la comunicación.
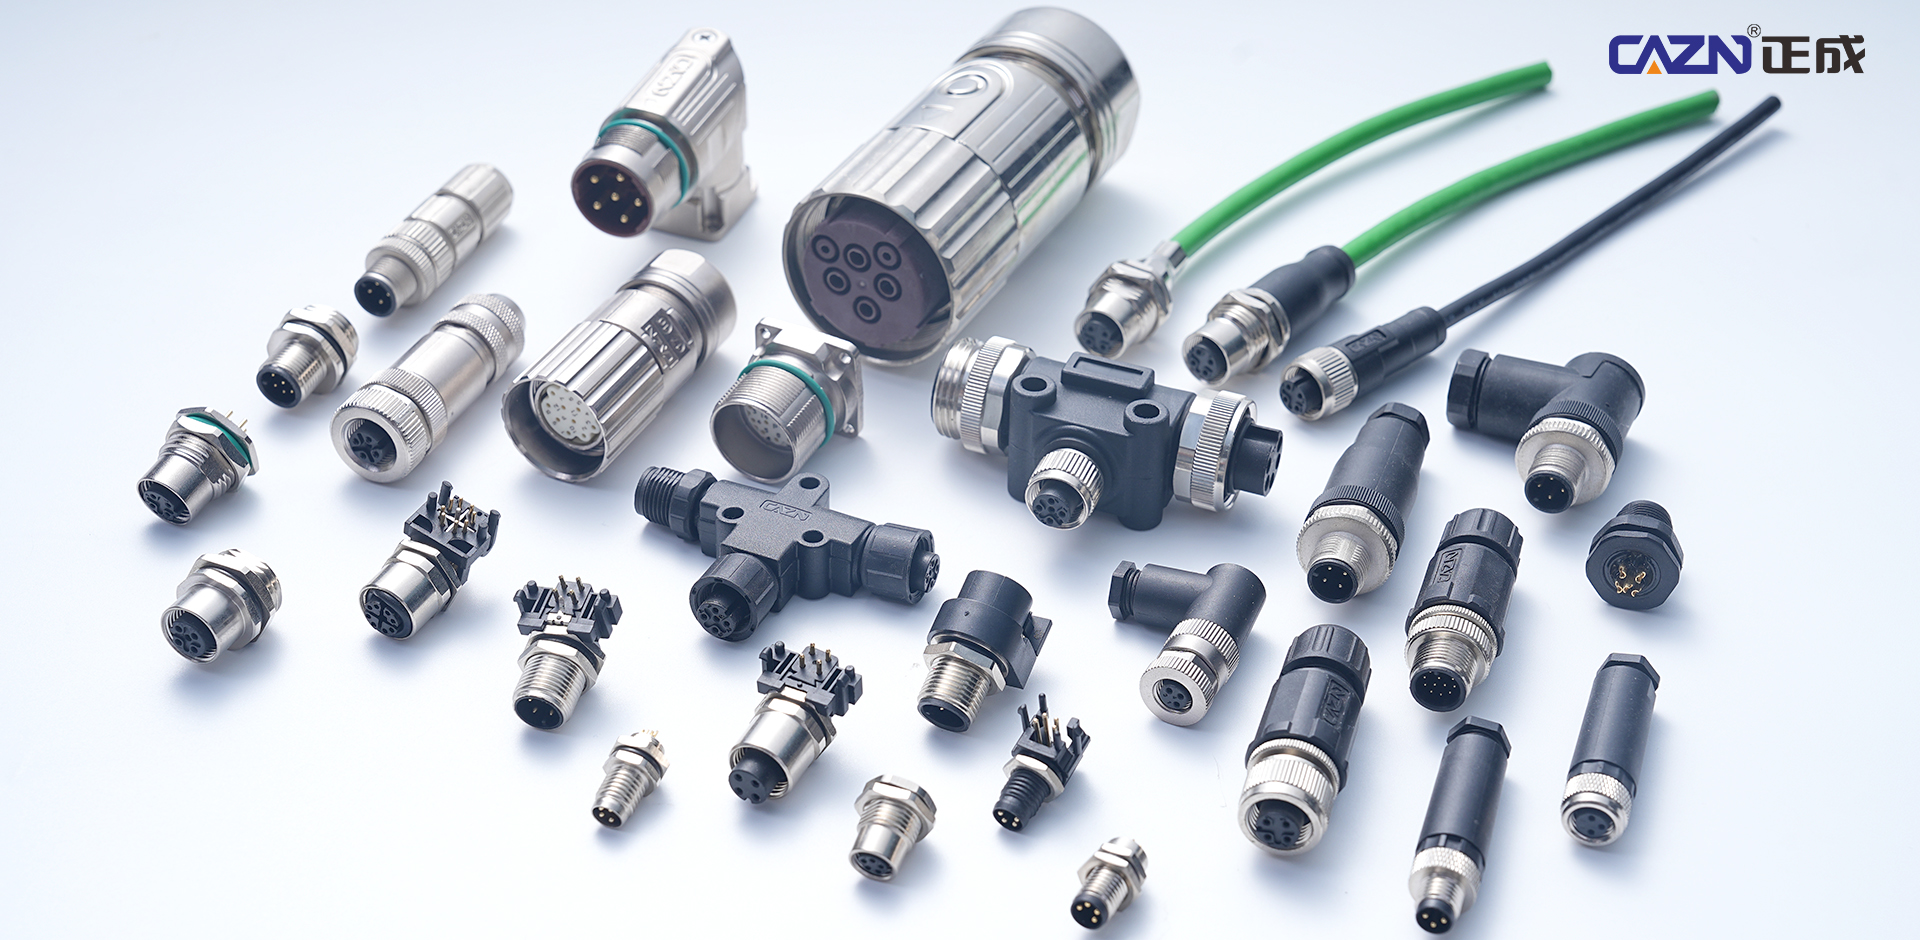
Desde la cosecha de azufaifa de invierno en invernaderos nacionales y huertos de manzanos en campo abierto hasta las operaciones de kiwi y huertos estandarizados de manzanas y fresas en el extranjero, la comercialización de robots recolectores depende de una interconexión confiable entre la navegación del chasis, la detección de visión, los brazos robóticos multieje y los efectores finales flexibles. La alta humedad, el polvo, la vibración, la exposición a jugos de frutas, la interferencia electromagnética de los motores y otras condiciones agrícolas imponen requisitos exigentes en cuanto a protección, blindaje, resistencia ambiental y miniaturización de los conectores.
CAZN ofrece una gama completa de conectores circulares industriales M5, M8, M12, M16 y M23 que cubren comunicación industrial EtherCAT, transmisión de visión GigE, suministro de servopotencia y señales de sensores de efector final en miniatura. Esta cartera de productos proporciona una solución de interconexión integral para robots recolectores de frutas y verduras, apoyando a los fabricantes de robótica agrícola desde el desarrollo de prototipos y pruebas de campo hasta la implementación comercial a gran escala.
Política de privacidad